资料来源:课堂手写笔记与彭家贵《微分几何(第二版)》第一章。本文已统一符号、补足推导,并修正手稿中的公式与论证问题。

本文约定向量属于 R3\mathbb R^3,内积记作 a,b\langle a,b\rangle,范数记作 a\lVert a\rVert,外积沿用教材记号 aba\wedge b,混合积记作

(a,b,c)=a,bc.(a,b,c)=\langle a,b\wedge c\rangle.

向量场写作 F=(P,Q,R)F=(P,Q,R)。本文默认使用列向量,因此合同变换写成 τ(x)=Tx+p\tau(x)=Tx+p;教材采用行向量时会写成 τ(X)=XT+P\tau(X)=XT+P,二者只差转置约定。


一、内积、外积与混合积

1. 内积:长度与角度的代数编码

R3\mathbb R^3 中,标准内积为

a,b=a1b1+a2b2+a3b3.\langle a,b\rangle=a^1b^1+a^2b^2+a^3b^3.

它产生范数和夹角:

a=a,a,cosθ=a,bab(a,b0).\lVert a\rVert=\sqrt{\langle a,a\rangle}, \qquad \cos\theta= \frac{\langle a,b\rangle}{\lVert a\rVert\lVert b\rVert} \quad(a,b\ne0).

极化恒等式把内积还原为长度:

a,b=14(a+b2ab2).\boxed{ \langle a,b\rangle =\frac14\left(\lVert a+b\rVert^2-\lVert a-b\rVert^2\right) }.

等价地,

a,b=12(a2+b2ab2).\langle a,b\rangle =\frac12\left( \lVert a\rVert^2+\lVert b\rVert^2-\lVert a-b\rVert^2 \right).

第二个形式特别适合研究合同变换:只要距离保持,内积也随之保持。

2. 外积:法向、面积与定向

a=(a1,a2,a3)a=(a^1,a^2,a^3)b=(b1,b2,b3)b=(b^1,b^2,b^3),定义

ab=ijka1a2a3b1b2b3=(a2b3a3b2,a3b1a1b3,a1b2a2b1).\begin{aligned} a\wedge b &= \begin{vmatrix} i&j&k\\ a^1&a^2&a^3\\ b^1&b^2&b^3 \end{vmatrix}\\ &= \left( a^2b^3-a^3b^2, a^3b^1-a^1b^3, a^1b^2-a^2b^1 \right). \end{aligned}

几何上,aba\wedge b 垂直于 a,ba,b 张成的平面,方向由右手定则确定,长度等于二者张成的平行四边形面积:

ab=absinθ.\lVert a\wedge b\rVert =\lVert a\rVert\lVert b\rVert\sin\theta.

常用性质为

ab=ba,a\wedge b=-b\wedge a, a(λb+μc)=λ(ab)+μ(ac).a\wedge(\lambda b+\mu c) =\lambda(a\wedge b)+\mu(a\wedge c).

特别地,

aa=0,ab=0    a,b 线性相关.a\wedge a=0, \qquad a\wedge b=0 \iff a,b\text{ 线性相关}.

3. 混合积:有向体积

定义

(a,b,c)=a,bc=a1a2a3b1b2b3c1c2c3.(a,b,c)=\langle a,b\wedge c\rangle = \begin{vmatrix} a^1&a^2&a^3\\ b^1&b^2&b^3\\ c^1&c^2&c^3 \end{vmatrix}.

其绝对值是平行六面体体积,符号记录定向。循环置换不改变混合积,而交换任意两个向量使其变号:

(a,b,c)=(b,c,a)=(c,a,b),(a,b,c)=(b,a,c).(a,b,c)=(b,c,a)=(c,a,b), \qquad (a,b,c)=-(b,a,c).

4. 向量三重积与 Lagrange 恒等式

向量三重积满足

a(bc)=a,cba,bc.\boxed{ a\wedge(b\wedge c) =\langle a,c\rangle b- \langle a,b\rangle c }.

可以用“保留中间向量”记忆:先写 bb,其系数是另外两者 a,ca,c 的内积;再减去 cc 乘以 a,ba,b 的内积。

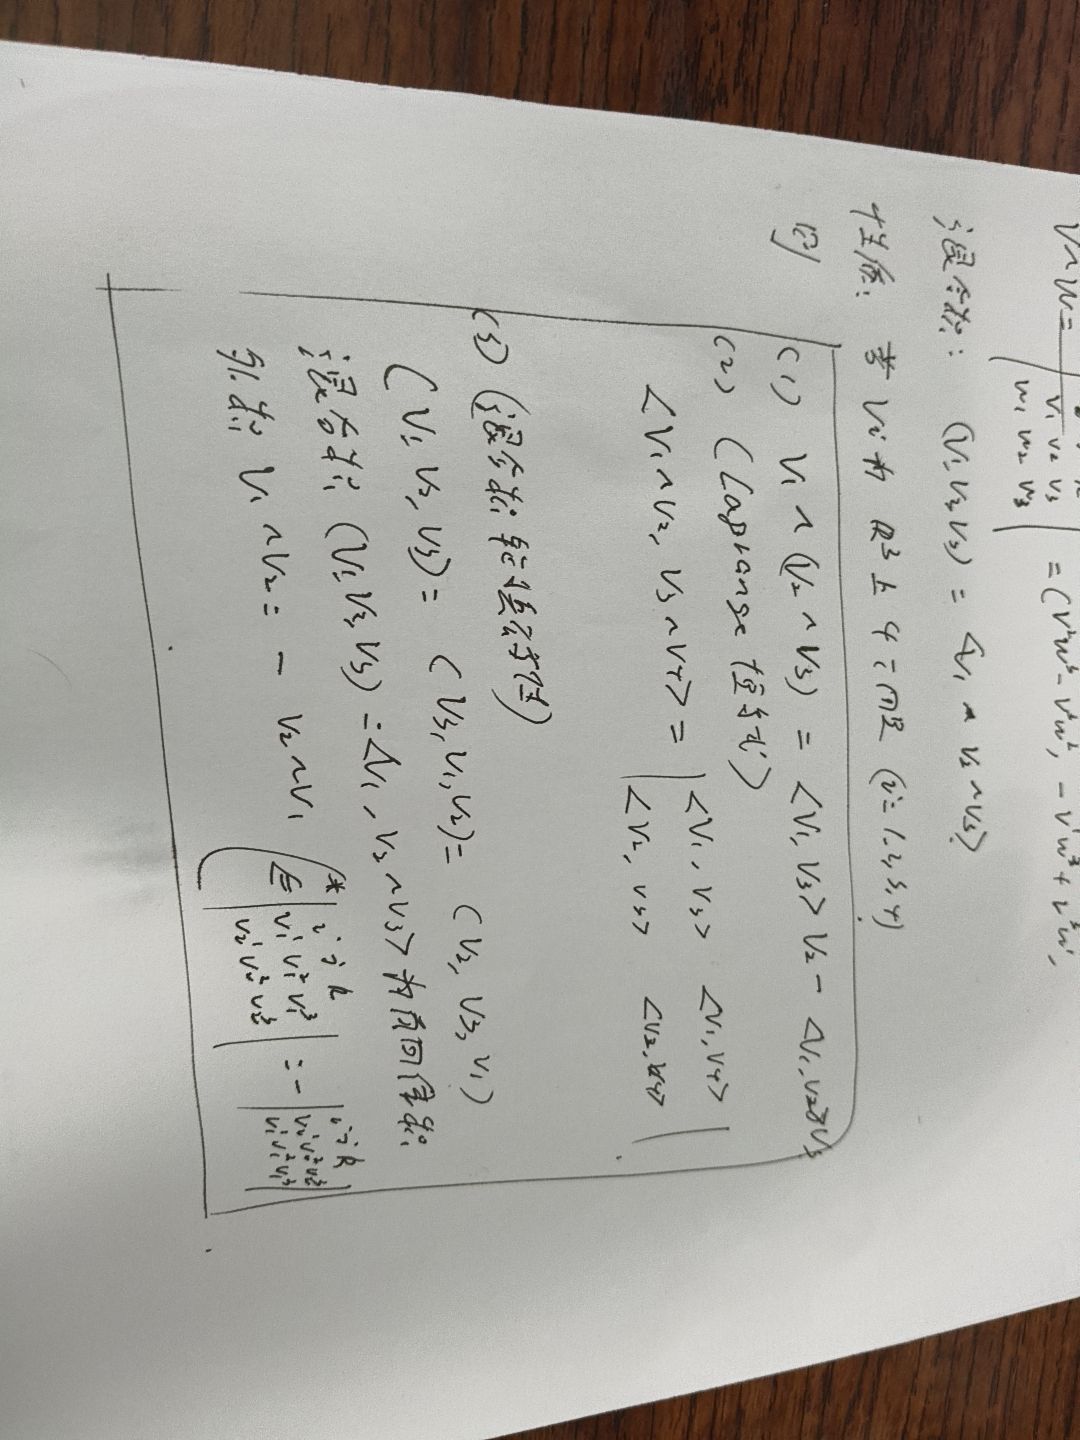
v1,v2,v3,v4R3v_1,v_2,v_3,v_4\in\mathbb R^3,Lagrange 恒等式为

v1v2,v3v4=v1,v3v2,v4v1,v4v2,v3.\boxed{ \begin{aligned} \langle v_1\wedge v_2,v_3\wedge v_4\rangle &= \langle v_1,v_3\rangle\langle v_2,v_4\rangle\\ &\quad- \langle v_1,v_4\rangle\langle v_2,v_3\rangle. \end{aligned} }

逐步推导如下:

v1v2,v3v4=v1,v2(v3v4)(混合积循环性)=v1,v2,v4v3v2,v3v4(向量三重积)=v1,v3v2,v4v1,v4v2,v3(内积线性性).\begin{aligned} \langle v_1\wedge v_2,v_3\wedge v_4\rangle &=\langle v_1,v_2\wedge(v_3\wedge v_4)\rangle &&\text{(混合积循环性)}\\ &=\left\langle v_1, \langle v_2,v_4\rangle v_3- \langle v_2,v_3\rangle v_4 \right\rangle &&\text{(向量三重积)}\\ &=\langle v_1,v_3\rangle\langle v_2,v_4\rangle -\langle v_1,v_4\rangle\langle v_2,v_3\rangle &&\text{(内积线性性)}. \end{aligned}

v1=v3=av_1=v_3=av2=v4=bv_2=v_4=b,得到重要特例

ab2=a2b2a,b2.\lVert a\wedge b\rVert^2 =\lVert a\rVert^2\lVert b\rVert^2- \langle a,b\rangle^2.

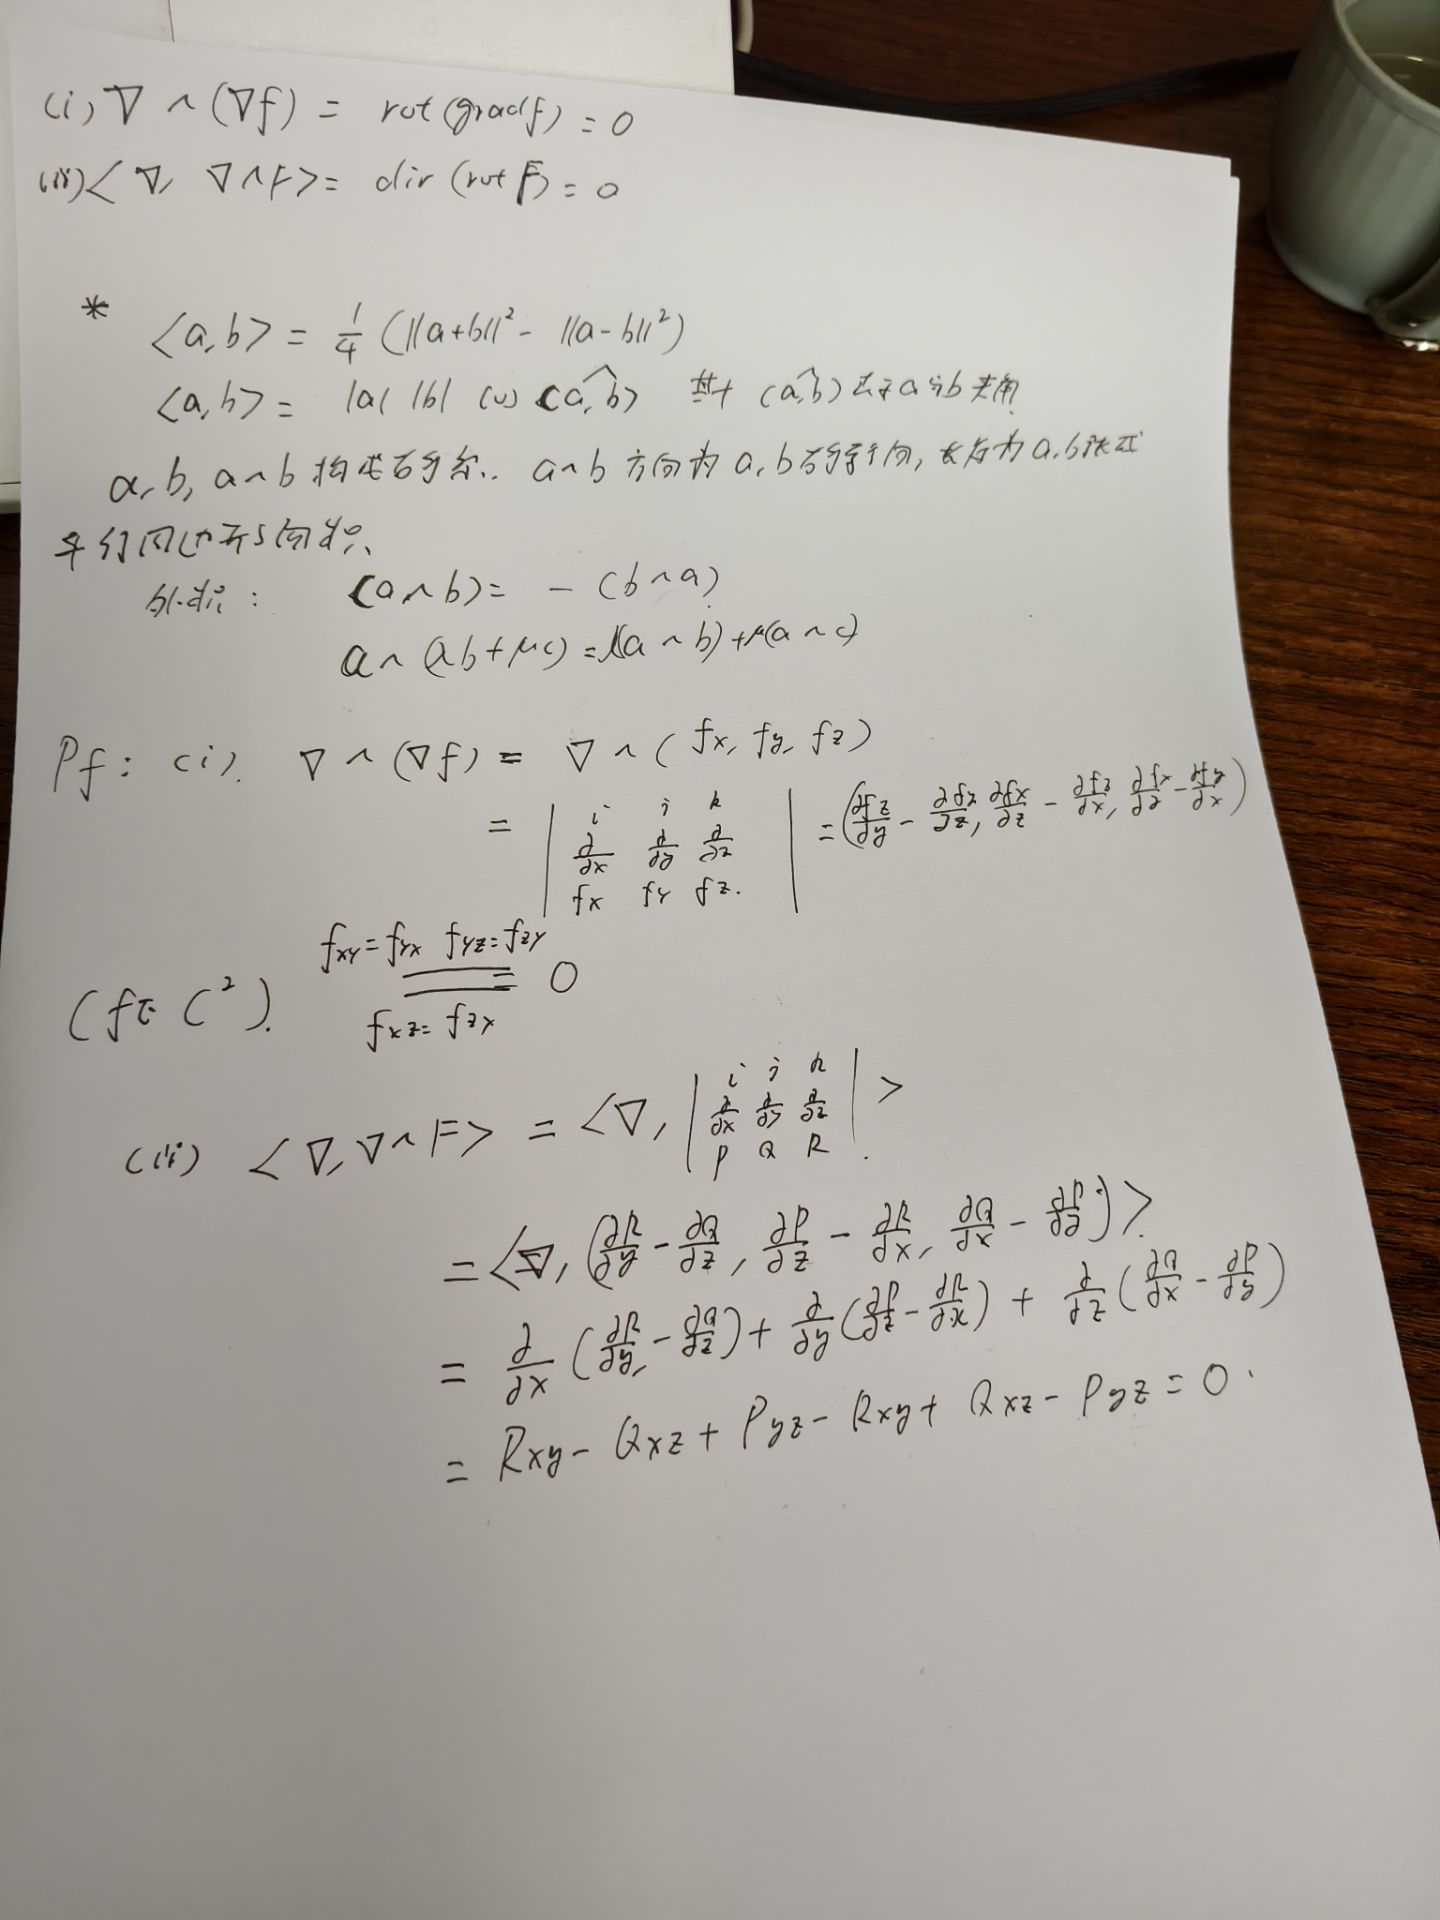
内积、外积与混合积的手写推导


二、向量值函数的微分

a(t)=(a1(t),a2(t),a3(t)),b(t)=(b1(t),b2(t),b3(t)),c(t)=(c1(t),c2(t),c3(t)),\begin{aligned} a(t)&=(a^1(t),a^2(t),a^3(t)),\\ b(t)&=(b^1(t),b^2(t),b^3(t)),\\ c(t)&=(c^1(t),c^2(t),c^3(t)), \end{aligned}

λ=λ(t)\lambda=\lambda(t) 为实值函数。向量函数逐分量求导:

a(t)=(da1dt,da2dt,da3dt).a'(t)= \left( \frac{da^1}{dt}, \frac{da^2}{dt}, \frac{da^3}{dt} \right).

1. 四个乘法法则

标量与向量:

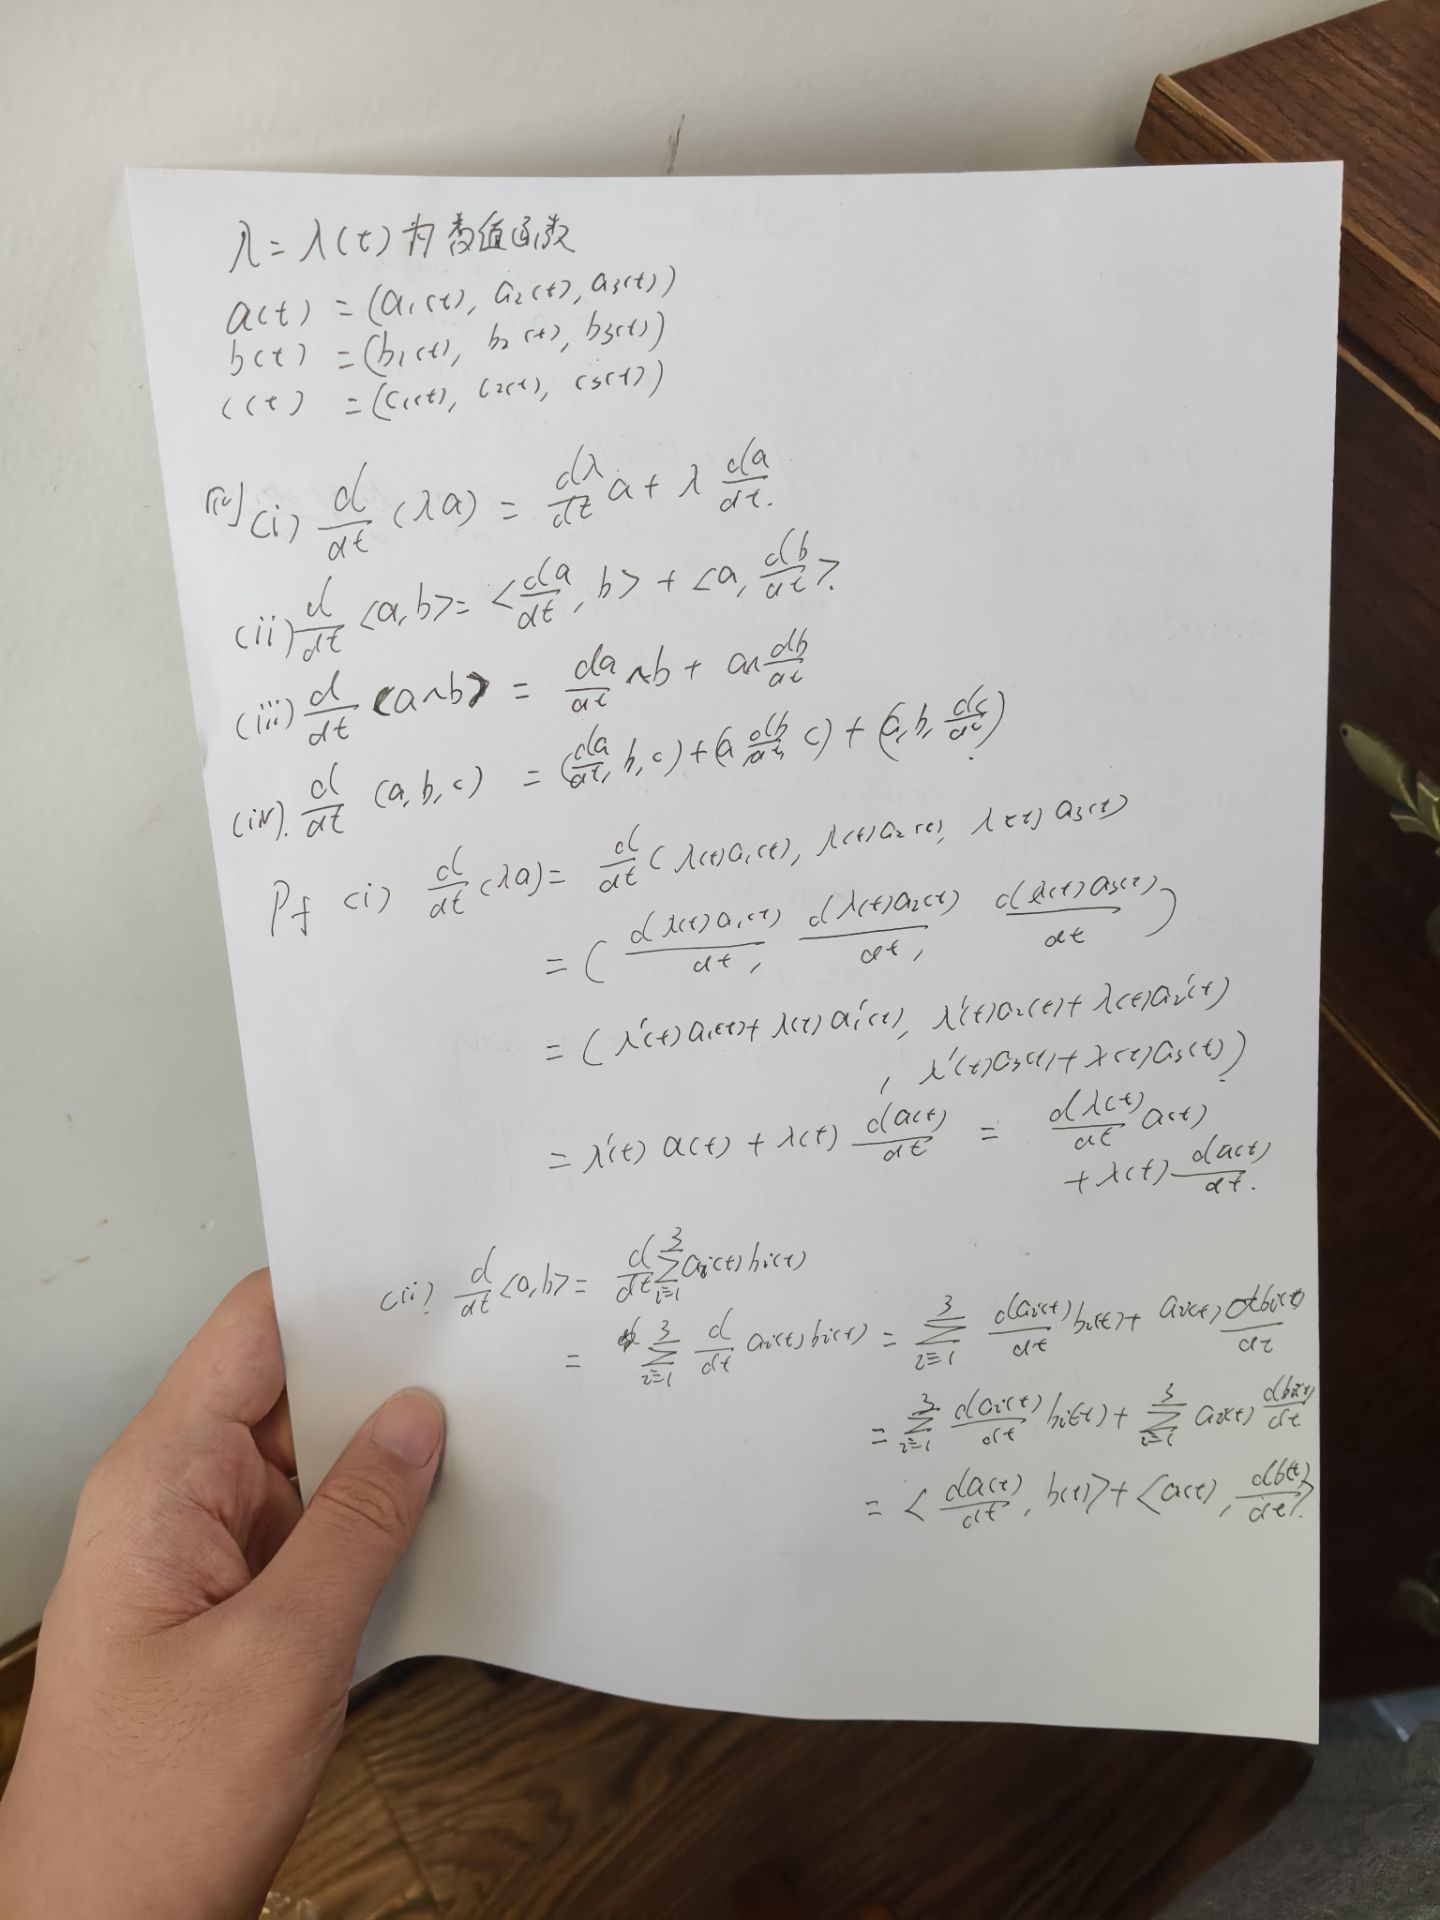
ddt(λa)=λa+λa.\boxed{ \frac{d}{dt}(\lambda a) =\lambda'a+\lambda a' }.

内积:

ddta,b=a,b+a,b.\boxed{ \frac{d}{dt}\langle a,b\rangle =\langle a',b\rangle+ \langle a,b'\rangle }.

因为

ddta,b=ddti=13aibi=i=13(ai)bi+i=13ai(bi)=a,b+langlea,b.\begin{aligned} \frac{d}{dt}\langle a,b\rangle &=\frac{d}{dt}\sum_{i=1}^{3}a^ib^i\\ &=\sum_{i=1}^{3}(a^i)'b^i+ \sum_{i=1}^{3}a^i(b^i)'\\ &=\langle a',b\rangle+langle a,b'\rangle. \end{aligned}

外积:

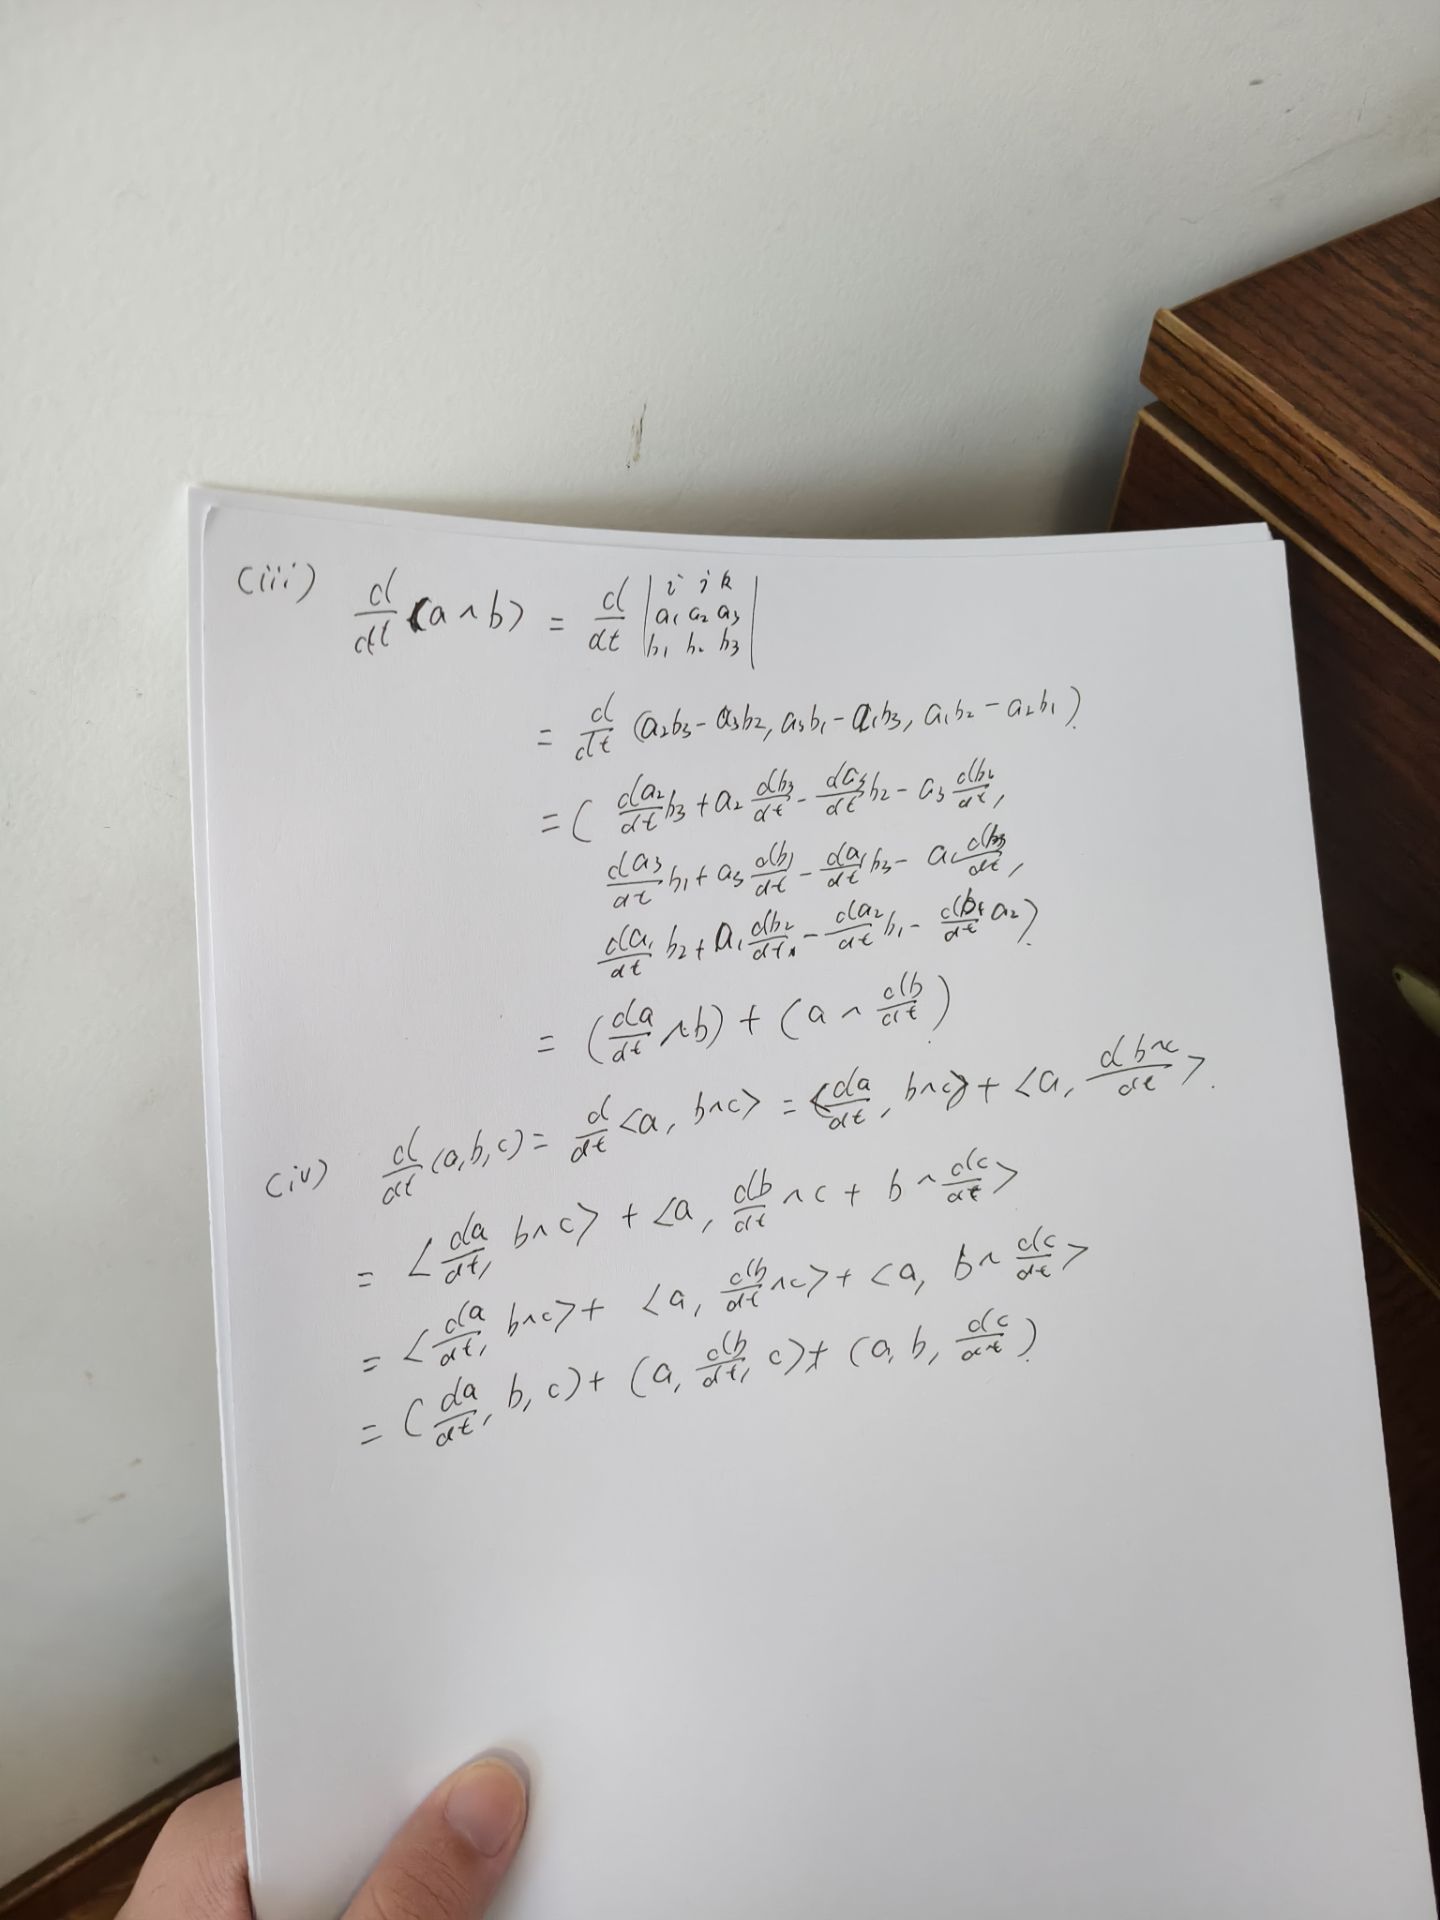
ddt(ab)=ab+ab.\boxed{ \frac{d}{dt}(a\wedge b) =a'\wedge b+a\wedge b' }.

例如第一分量为

ddt(a2b3a3b2)=(a2)b3+a2(b3)(a3)b2a3(b2),\begin{aligned} \frac{d}{dt}(a^2b^3-a^3b^2) &=(a^2)'b^3+a^2(b^3)'\\ &\quad-(a^3)'b^2-a^3(b^2)', \end{aligned}

这正是 ab+aba'\wedge b+a\wedge b' 的第一分量,其余两分量同理。

混合积:

ddt(a,b,c)=(a,b,c)+(a,b,c)+(a,b,c).\boxed{ \frac{d}{dt}(a,b,c) =(a',b,c)+(a,b',c)+(a,b,c') }.

逐步推导为

ddt(a,b,c)=ddta,bc=a,bc+a,ddt(bc)=a,bc+a,bc+a,bc=(a,b,c)+(a,b,c)+(a,b,c).\begin{aligned} \frac{d}{dt}(a,b,c) &=\frac{d}{dt}\langle a,b\wedge c\rangle\\ &=\langle a',b\wedge c\rangle +\left\langle a,\frac{d}{dt}(b\wedge c)\right\rangle\\ &=\langle a',b\wedge c\rangle +\langle a,b'\wedge c\rangle +\langle a,b\wedge c'\rangle\\ &=(a',b,c)+(a,b',c)+(a,b,c'). \end{aligned}

向量值函数乘法法则的手写总结

外积与混合积求导的逐分量验证

2. 方法提炼

看到向量表达式求导时:

  1. 先判断运算是标量乘法、内积、外积还是混合积;
  2. 每一项只让一个因子求导;
  3. 保持原有因子顺序,尤其是外积;
  4. 若不确定,回到坐标分量检查一个分量。

三、梯度、散度与旋度

普通导数测量单变量函数的变化率。对空间中的标量场和向量场,我们还要回答:标量场在哪个方向增长最快?向量场在一点附近是净流出还是净流入?向量场在一点附近绕哪根轴旋转?

引入形式微分算子

=(x,y,z).\nabla= \left( \frac{\partial}{\partial x}, \frac{\partial}{\partial y}, \frac{\partial}{\partial z} \right).

1. 梯度

对标量场 f=f(x,y,z)f=f(x,y,z),定义

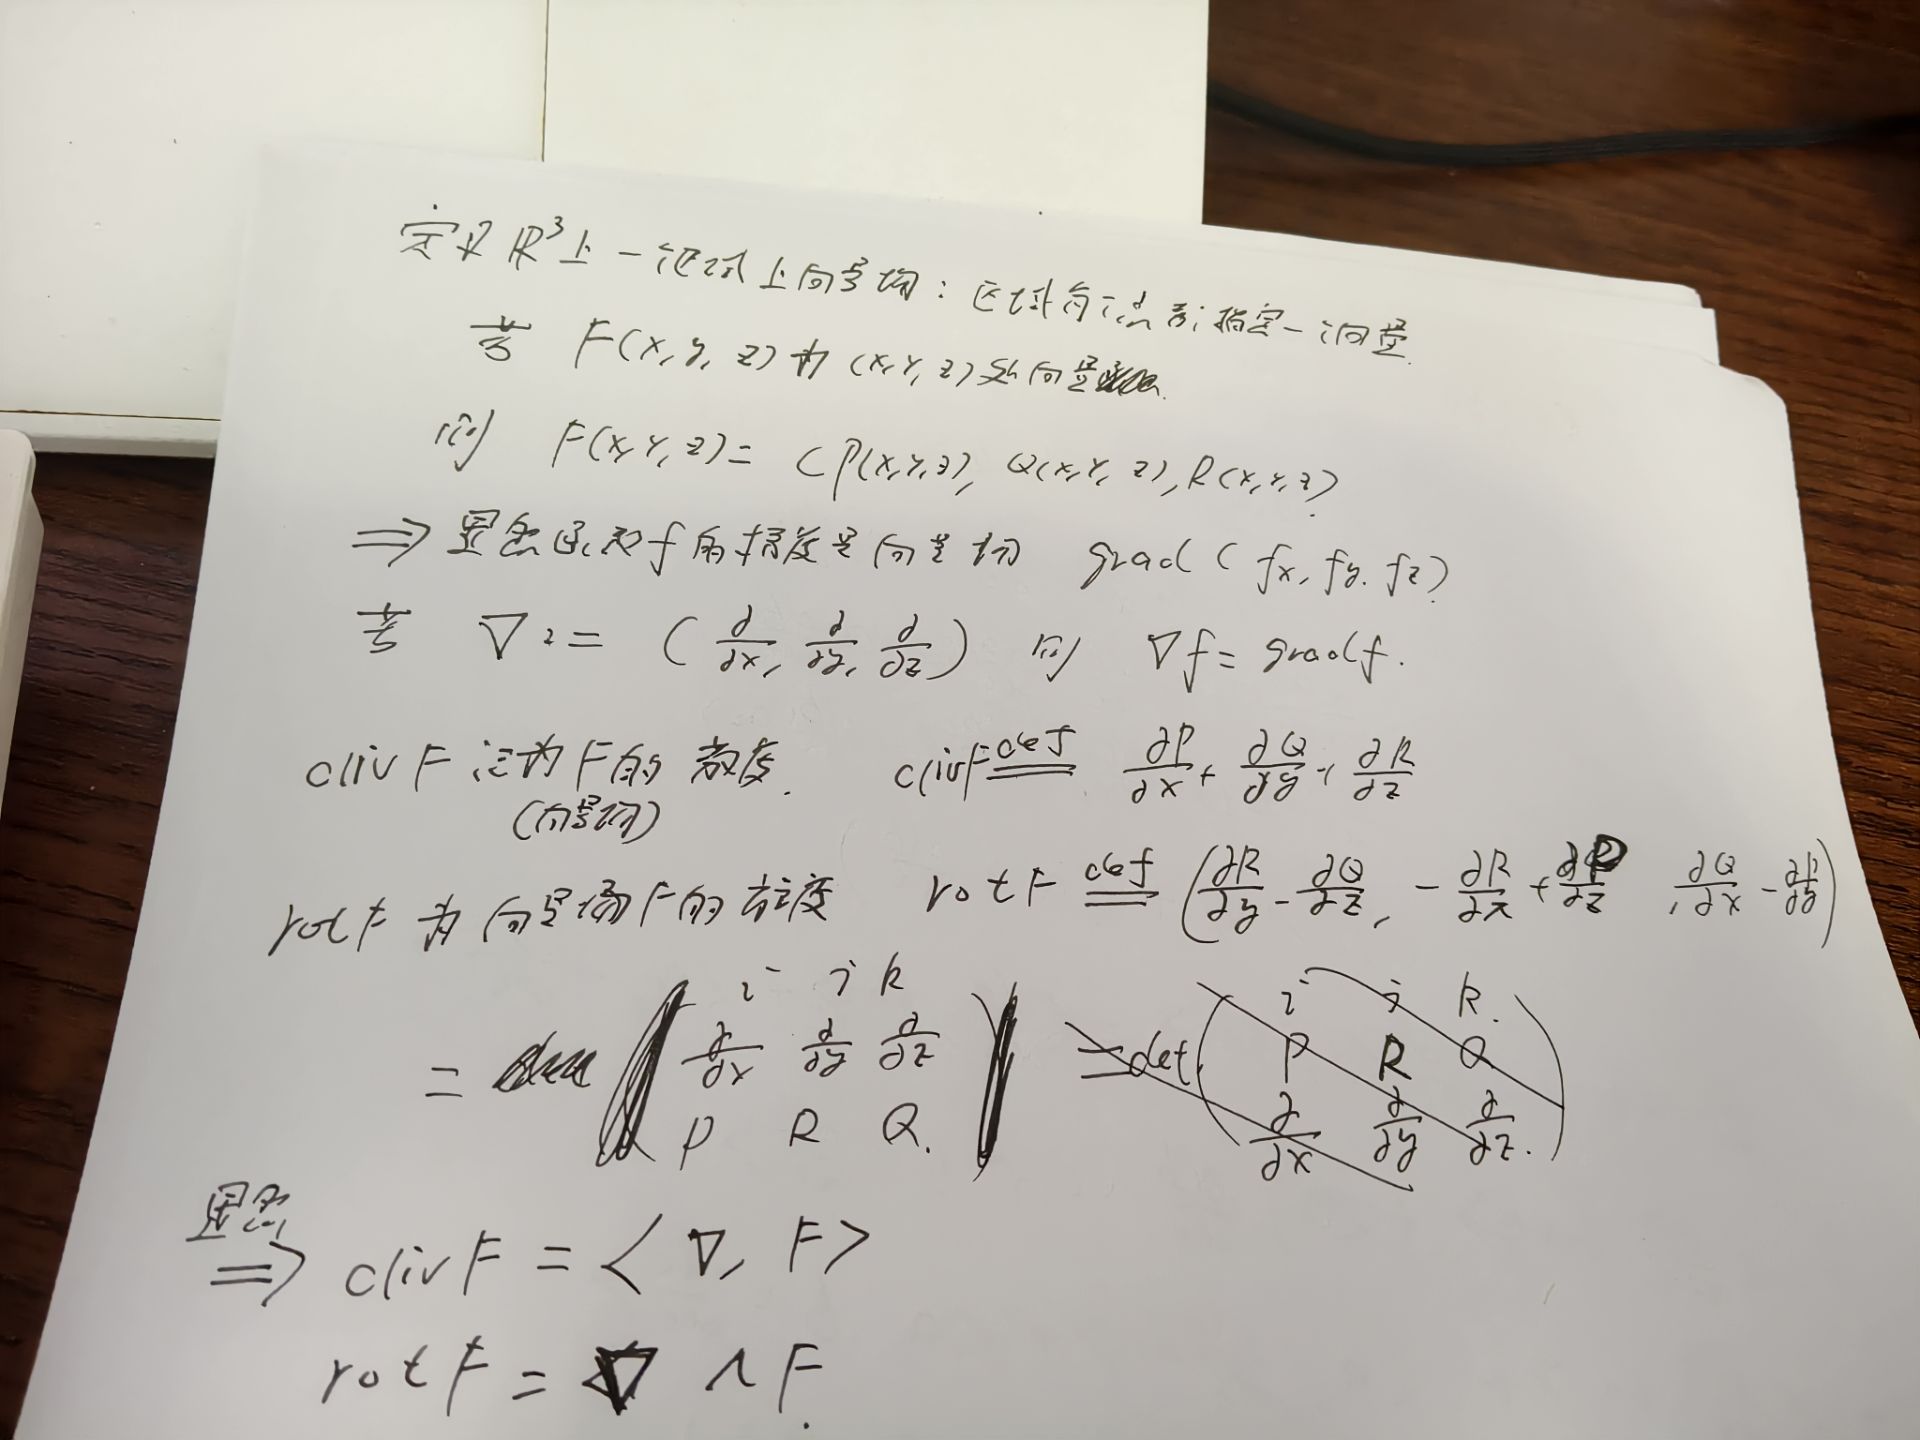
gradf=f=(fx,fy,fz).\boxed{ \operatorname{grad}f =\nabla f =\left(f_x,f_y,f_z\right) }.

uu 是单位向量,则沿 uu 的方向导数为

Duf=f,u.D_uf=\langle\nabla f,u\rangle.

由 Cauchy—Schwarz 不等式,

Duffu=f.D_uf \leq\lVert\nabla f\rVert\lVert u\rVert =\lVert\nabla f\rVert.

uuf\nabla f 同向时取等,所以 f\nabla f 指向函数增长最快的方向,并垂直于经过该点的正则等值面。

2. 散度

对向量场 F=(P,Q,R)F=(P,Q,R),定义

divF=,F=Px+Qy+Rz.\boxed{ \operatorname{div}F =\langle\nabla,F\rangle =P_x+Q_y+R_z }.

散度的结果是标量:正值表示局部像“源”,负值表示局部像“汇”。

3. 旋度

定义

rotF=F=ijkxyzPQR=(RyQz,PzRx,QxPy).\boxed{ \begin{aligned} \operatorname{rot}F &=\nabla\wedge F\\ &= \begin{vmatrix} i&j&k\\ \dfrac{\partial}{\partial x}& \dfrac{\partial}{\partial y}& \dfrac{\partial}{\partial z}\\ P&Q&R \end{vmatrix}\\ &= \left( R_y-Q_z, P_z-R_x, Q_x-P_y \right). \end{aligned} }

梯度、散度和旋度的手写定义

4. 两个基本恒等式

若有关函数具有连续二阶偏导,则

rot(gradf)=0,div(rotF)=0.\boxed{ \operatorname{rot}(\operatorname{grad}f)=0 }, \qquad \boxed{ \operatorname{div}(\operatorname{rot}F)=0 }.

逐步验证第一个恒等式:

rot(gradf)=(fx,fy,fz)=(fzyfyz,fxzfzx,fyxfxy)=(0,0,0).\begin{aligned} \operatorname{rot}(\operatorname{grad}f) &=\nabla\wedge(f_x,f_y,f_z)\\ &= \left( f_{zy}-f_{yz}, f_{xz}-f_{zx}, f_{yx}-f_{xy} \right)\\ &=(0,0,0). \end{aligned}

逐步验证第二个恒等式:

div(rotF)=x(RyQz)+y(PzRx)+z(QxPy)=RyxQzx+PzyRxy+QxzPyz=(RyxRxy)+(QxzQzx)+(PzyPyz)=0.\begin{aligned} \operatorname{div}(\operatorname{rot}F) &=\frac{\partial}{\partial x}(R_y-Q_z) +\frac{\partial}{\partial y}(P_z-R_x) +\frac{\partial}{\partial z}(Q_x-P_y)\\ &=R_{yx}-Q_{zx}+P_{zy}-R_{xy}+Q_{xz}-P_{yz}\\ &=(R_{yx}-R_{xy})+(Q_{xz}-Q_{zx})+(P_{zy}-P_{yz})\\ &=0. \end{aligned}

最后一步使用 Schwarz 定理:连续二阶混合偏导可以交换。

两个基本向量分析恒等式的手写验证


四、正交标架

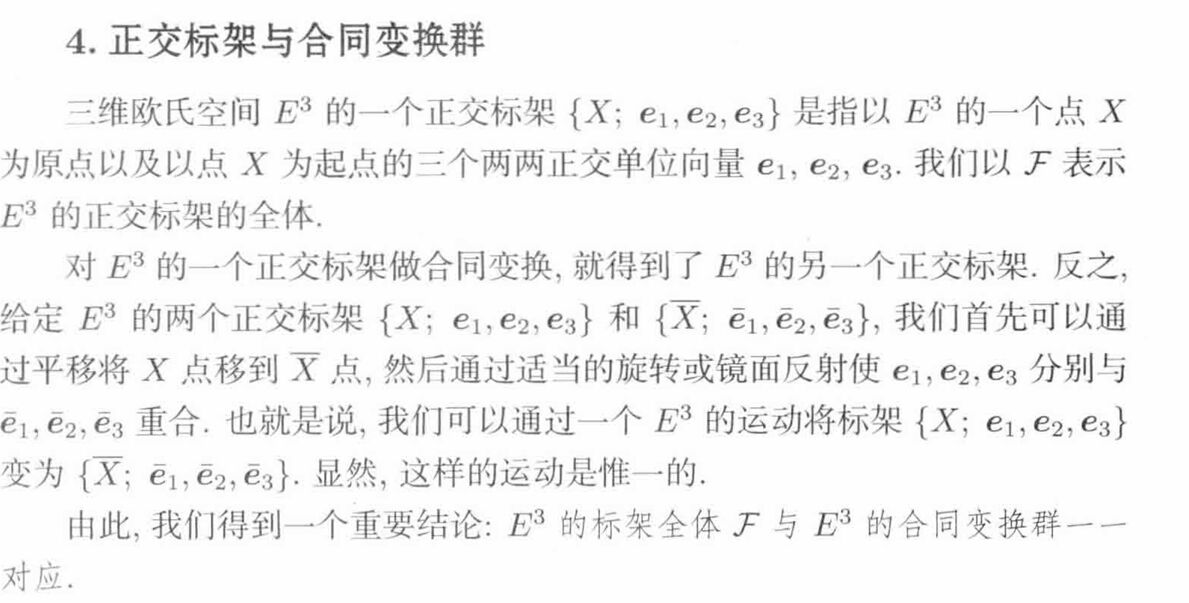
三维欧氏空间 E3E^3 的一个正交标架

{X;e1,e2,e3}\{X;e_1,e_2,e_3\}

由一点 XX 和三个两两正交的单位向量组成,即

ei,ej=δij.\langle e_i,e_j\rangle=\delta_{ij}.

记所有正交标架的集合为 F\mathcal F。选定正交标架后,每个点 PP 都可唯一写成

XP=x1e1+x2e2+x3e3,\overrightarrow{XP} =x^1e_1+x^2e_2+x^3e_3,

于是 (x1,x2,x3)(x^1,x^2,x^3)PP 在该标架下的坐标。

τ\tau 是合同变换,则

{X;e1,e2,e3}{τ(X);Te1,Te2,Te3},\{X;e_1,e_2,e_3\} \longmapsto \{\tau(X);Te_1,Te_2,Te_3\},

其中 TTτ\tau 的正交线性部分。因为 TT 保持内积,新的三个向量仍是标准正交基。

反过来,给定任意两个正交标架

{X;e1,e2,e3},{Xˉ;eˉ1,eˉ2,eˉ3},\{X;e_1,e_2,e_3\}, \qquad \{\bar X;\bar e_1,\bar e_2,\bar e_3\},

存在唯一合同变换把第一个标架变为第二个标架:先平移 XXXˉ\bar X,再用唯一的正交变换将每个 eie_i 送到 eˉi\bar e_i。因此,在选定参考标架后,F\mathcal F 与合同变换群一一对应;更准确地说,合同变换群在 F\mathcal F 上的作用是自由且传递的。

教材中的正交标架与合同变换群


五、合同变换的一般形式

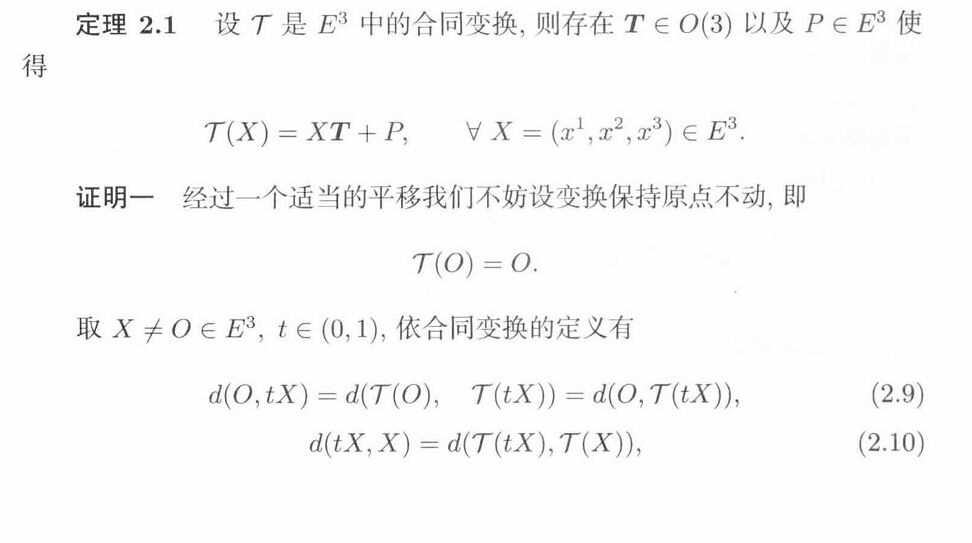
教材中的合同变换分类定理

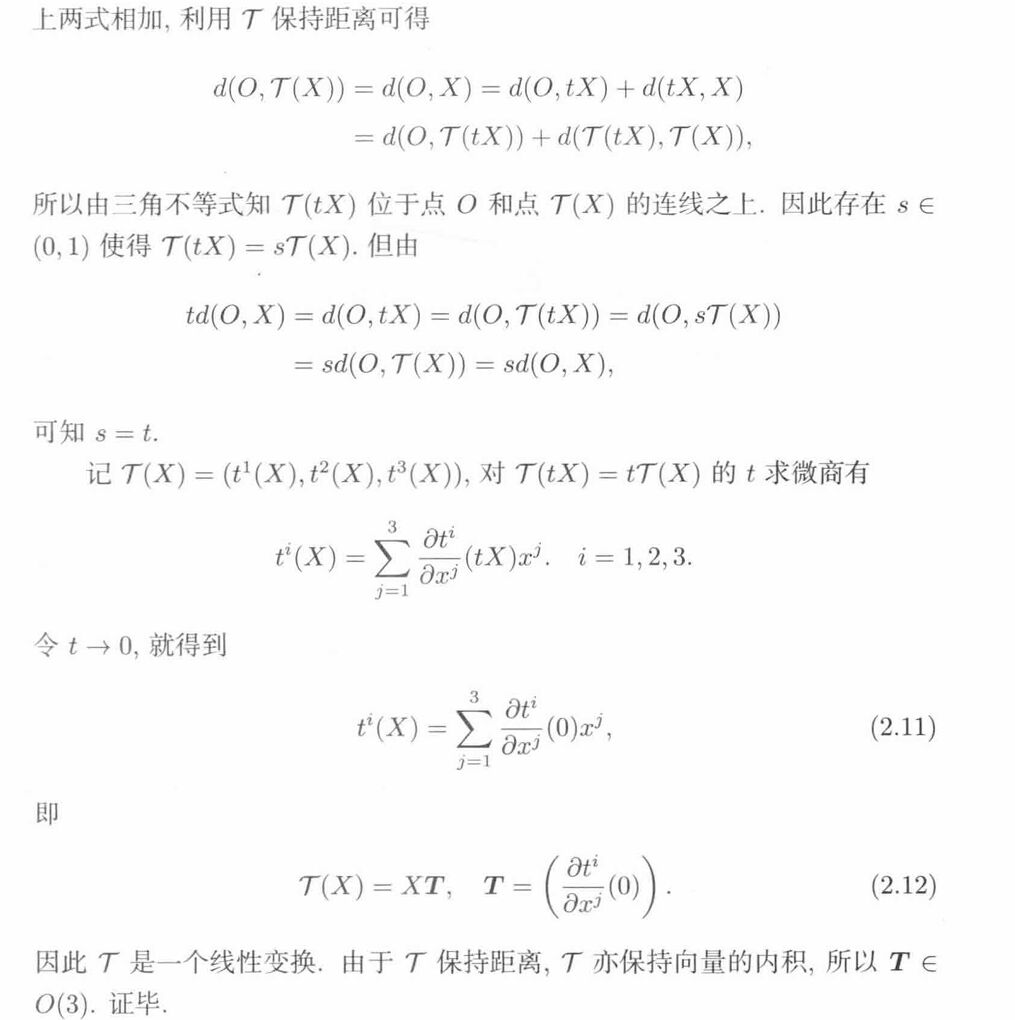
教材证明:由保持线段比例得到线性表达

1. 先消去平移

p=τ(0),S(x)=τ(x)p.p=\tau(0), \qquad S(x)=\tau(x)-p.

S(0)=0S(0)=0,且 SS 仍保持距离。问题转化为证明:固定原点的保距映射一定是正交线性变换。

2. 由保距推出保持内积

首先,

S(x)=d(S(x),S(0))=d(x,0)=x.\lVert S(x)\rVert =d(S(x),S(0)) =d(x,0) =\lVert x\rVert.

再由极化恒等式,

S(x),S(y)=12(S(x)2+S(y)2S(x)S(y)2)=12(x2+y2xy2)=x,y.\begin{aligned} \langle S(x),S(y)\rangle &=\frac12\left( \lVert S(x)\rVert^2+ \lVert S(y)\rVert^2- \lVert S(x)-S(y)\rVert^2 \right)\\ &=\frac12\left( \lVert x\rVert^2+ \lVert y\rVert^2- \lVert x-y\rVert^2 \right)\\ &=\langle x,y\rangle. \end{aligned}

3. 证明可加性

u=S(x+y)S(x)S(y)u=S(x+y)-S(x)-S(y)。展开其长度平方:

u2=S(x+y)2+S(x)+S(y)22S(x+y),S(x)+S(y).\begin{aligned} \lVert u\rVert^2 &=\lVert S(x+y)\rVert^2 +\lVert S(x)+S(y)\rVert^2\\ &\quad-2\langle S(x+y),S(x)+S(y)\rangle. \end{aligned}

利用内积保持性,三项分别为

x+y2,x+y2,2x+y2.\lVert x+y\rVert^2, \qquad \lVert x+y\rVert^2, \qquad 2\lVert x+y\rVert^2.

u2=0\lVert u\rVert^2=0,于是

S(x+y)=S(x)+S(y).S(x+y)=S(x)+S(y).

4. 证明齐次性

对任意 λR\lambda\in\mathbb R,令 v=S(λx)λS(x)v=S(\lambda x)-\lambda S(x),则

v2=S(λx)2+λ2S(x)22λS(λx),S(x)=λ2x2+λ2x22λ2x2=0.\begin{aligned} \lVert v\rVert^2 &=\lVert S(\lambda x)\rVert^2 +\lambda^2\lVert S(x)\rVert^2 -2\lambda\langle S(\lambda x),S(x)\rangle\\ &=\lambda^2\lVert x\rVert^2 +\lambda^2\lVert x\rVert^2 -2\lambda^2\lVert x\rVert^2\\ &=0. \end{aligned}

所以 S(λx)=λS(x)S(\lambda x)=\lambda S(x)。结合可加性,SS 是线性变换。

5. 线性部分正交

写作 S(x)=TxS(x)=Tx。因为 SS 保持内积,

Tx,Ty=x,y\langle Tx,Ty\rangle=\langle x,y\rangle

对任意 x,yx,y 成立。矩阵形式为

xTTTTy=xTy,x^{\mathsf T}T^{\mathsf T}Ty=x^{\mathsf T}y,

TTT=I3T^{\mathsf T}T=I_3,即 TO(3)T\in O(3)。最终

τ(x)=Tx+p.\tau(x)=Tx+p.

6. 教材思路:保持线段比例

S(0)=0S(0)=0 的前提下,取 x0x\ne00<t<10<t<1。保距性给出

d(0,S(tx))=tx,d(S(tx),S(x))=(1t)x.d(0,S(tx))=t\lVert x\rVert, \qquad d(S(tx),S(x))=(1-t)\lVert x\rVert.

二者之和等于 d(0,S(x))=xd(0,S(x))=\lVert x\rVert。因此三角不等式取等,S(tx)S(tx) 位于从 00S(x)S(x) 的线段上,所以存在 s[0,1]s\in[0,1] 使

S(tx)=sS(x).S(tx)=sS(x).

再比较到原点的距离:

tx=S(tx)=sS(x)=sx.t\lVert x\rVert =\lVert S(tx)\rVert =s\lVert S(x)\rVert =s\lVert x\rVert.

x0x\ne0,故 s=ts=t,从而 S(tx)=tS(x)S(tx)=tS(x)

7. 唯一性与定向

T1x+p1=T2x+p2T_1x+p_1=T_2x+p_2 对所有 xx 成立,令 x=0x=0p1=p2p_1=p_2;代回后有 T1x=T2xT_1x=T_2x,故 T1=T2T_1=T_2

正交矩阵满足

(detT)2=det(TTT)=1,(\det T)^2=\det(T^{\mathsf T}T)=1,

因此 detT=±1\det T=\pm1

  • detT=1\det T=1:保持定向,包括旋转及其与平移的复合;
  • detT=1\det T=-1:反转定向,包括镜面反射及其与刚体运动的复合。

六、一题通一类

1. 题型识别

题目出现的信号首选工具
长度、夹角、正交内积与极化恒等式
法向、面积、右手定向外积
有向体积、三个向量共面混合积或行列式
随参数变化的内积、外积多线性乘法法则
最快增长、源汇、局部旋转grad、div、rot
保持距离消去平移,再证正交线性
两个正交标架之间的关系正交矩阵与平移

2. 标准流程

处理向量恒等式时,先辨认结果应为标量还是向量,再使用对称性、反交换性和多线性;涉及双重外积时使用向量三重积,不确定时回到分量或行列式核对。

处理向量分析恒等式时,先正确写出 f\nabla fF\nabla\wedge F 的分量,再施加第二个算子,将混合偏导成对整理,并明确引用连续二阶偏导可交换。

处理合同变换时:

  1. p=τ(0)p=\tau(0),用 S(x)=τ(x)pS(x)=\tau(x)-p 消去平移;
  2. 用保距性证明保持范数;
  3. 用极化恒等式证明保持内积;
  4. 证明 SS 可加、齐次,因而线性;
  5. 由内积保持推出 TTT=IT^{\mathsf T}T=I
  6. 检查表示的唯一性和 detT\det T 的符号。

3. 常见变体

  • R3\mathbb R^3 换成 Rn\mathbb R^n:合同变换仍为 τ(x)=Tx+p\tau(x)=Tx+p,其中 TO(n)T\in O(n)
  • 只给出保持范数而非保持距离:若映射已知线性,则可直接推出正交;若未给线性,不能草率下结论。
  • 判断是否保持定向:求正交线性部分的行列式,而不是看是否含平移。
  • rotF=0\operatorname{rot}F=0 求势函数:除计算条件外,还要检查定义域是否单连通。

七、变式练习